


NTTモビリティ、HDマップレス型自動運転バスを公道実証へ 2027年2月からレベル2で走行評価
NTTモビリティは、NTT武蔵野研究開発センタ周辺の公道を含む自動運転実証フィールド「Co-Creation Hub」において、HDマップレス型の自動運転バスの公道実証を2027年2月から開始すると発表した。
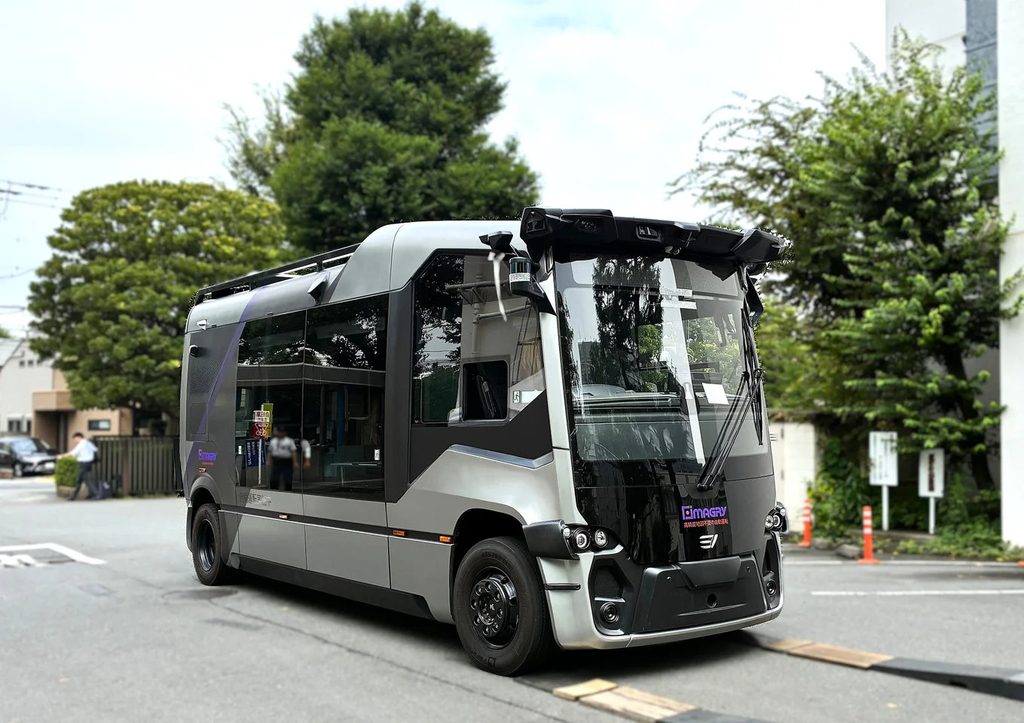
実証には、イスラエルのImagryが開発する自動運転システムを活用し、eVersum製の自動運転バスに搭載するという。
公道走行は、ドライバーが乗車する自動運転レベル2から開始する予定。日本の左側通行や信号機、交通規制への適合状況に加え、走行品質や安全性を評価するとのことだ。
今回のシステムは、事前に作成した高精度3次元地図(HDマップ)に依存せず、カメラ映像から周囲の状況をリアルタイムに認識し、走行経路や動作を判断するという。
自動運転サービスを新たな地域やルートに導入する際には、HDマップの整備や道路環境ごとのシステム調整に時間とコストがかかることが課題となっている。
NTTモビリティは、HDマップレス技術とAIを活用した認識・走行計画技術を組み合わせることで、新規ルート展開時の負担軽減や、より柔軟な導入につながる可能性を検証する。
実証では、路上駐車や歩行者、自転車などが存在する交通環境への対応能力に加え、AIによる判断の説明可能性や検証可能性、学習データへの依存度、悪天候や夜間での認識性能なども評価するという。
さらに、安全性評価手法、遠隔監視・運行管理システムとの連携、国内法令への適合、運行コストの最適化といった商用運行に向けた課題も整理するとしている。
スケジュールは、2026年12月7日に車両を納車し、同月からシステム調整と構内走行試験を実施。2027年2月から公道走行を開始し、同年4月以降に走行評価と課題の取りまとめを進める予定。
また、今回の車両やHDマップレス型自動運転の取り組みは、2026年11月18日から20日に開催される「NTT R&D FORUM 2026」で展示するとのことだ。